插件版本:UE5.7——5.8
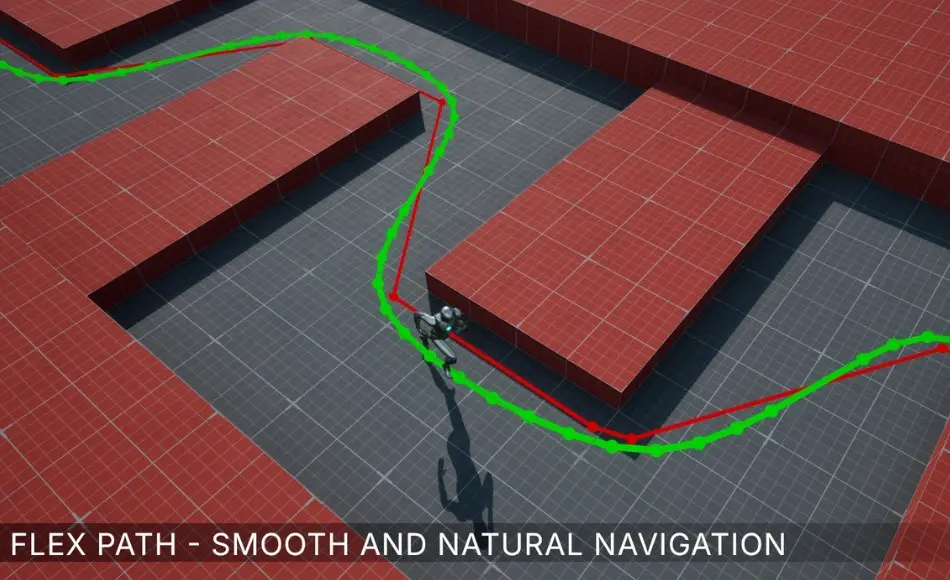
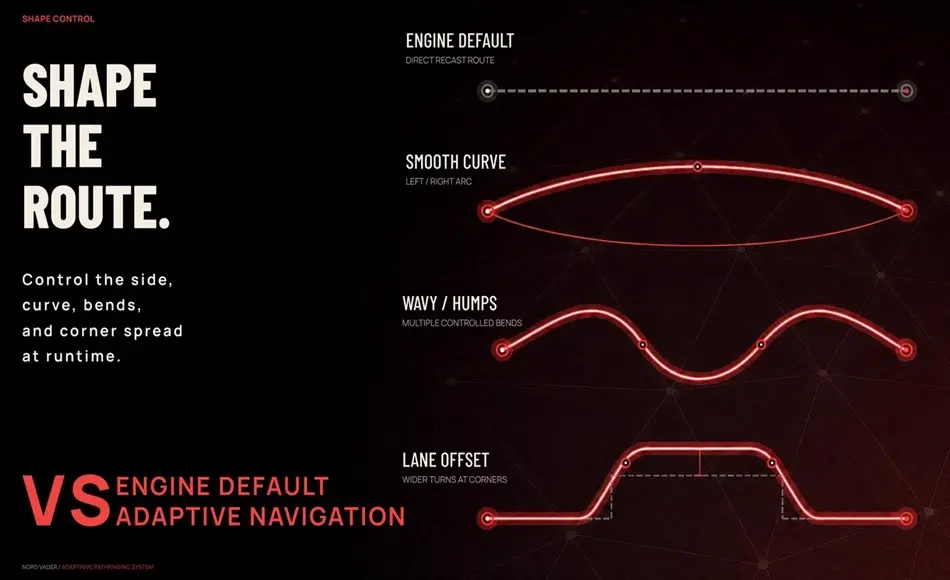
自适应路径规划系统 (APS) 允许您在保留现有AI 目标路径或行为树目标路径的情况下,调整 AI 的路径。您可以为每个智能体设置不同的弯道,选择平滑或波浪形路径,并调整转弯处的横向偏移。APS 在虚幻引擎的 Recast NavMesh 上构建路径,包括可行走的斜坡、楼梯和高低变化。无需修改引擎源代码。
路径控制
- 弧度强度控制弯曲的方向和幅度。
- 中点模式选择平滑曲线或波浪/凸起。
- “中点数”用于调整曲线轮廓或波数,它并非最终的路径点数。
- 车道偏移会改变转弯和机动时的横向间距。可用的导航网格会限制结果。
通过APS_MoveToInterface 函数在移动的 Pawn 或 XAI Actor 上返回这些值。根据巡逻、追击或其他 AI 状态更改这些值;下一次路径请求将使用当前设置。
附加功能
- 在APS_NavigationData上选择 Unreal 的默认 Recast 搜索、APS 低级图块或 APS 低级图块 + 弧线。
- “查找自定义路径”功能接受您自定义的世界空间路径。您的代码负责对其进行验证。
- 检查生成的路线,包括路径线、点、导航日志和运行时叠加层。
APS 为 Unreal 的Detour Crowd提供走廊选项。当人群代理需要更紧密地跟随曲线路径点时,请使用APS_AIController 。对于XAI,请选择 APS_NavigationData 并使用 XAI 基于导航的MoveTo 功能。
设置和示例
您的关卡需要一个可用的导航网格(NavMesh)和一个具有基于导航移动功能的智能体。请为智能体选择APS_NavigationData,并将角色移动组件的首选导航数据设置为 APS_NavigationData。
文档包括设置截图、节点图、交互式弧线和车道偏移预览,以及五个蓝图示例:随机弧线初始化、基于计时器的重新路由、航点巡逻、AI 状态配置文件和自定义路线。
1、本站资源大多来自网友发稿,如有侵犯你的权益请联系管理员,我们会第一时间进行审核删除。仅用于个人学习或测试研究使用,Email:730033856@qq.com
2、有很多小伙伴经常问插件无法安装,有很大一部分用英文原版就可以解决问题。以便于在未来的学习和工作可以更高效的吸收英文资源,提高大家的学习效率和学习效果。
3、交流反馈插件素材更多问题~可以联系加QQ群:1087069289
解压密码点击查看